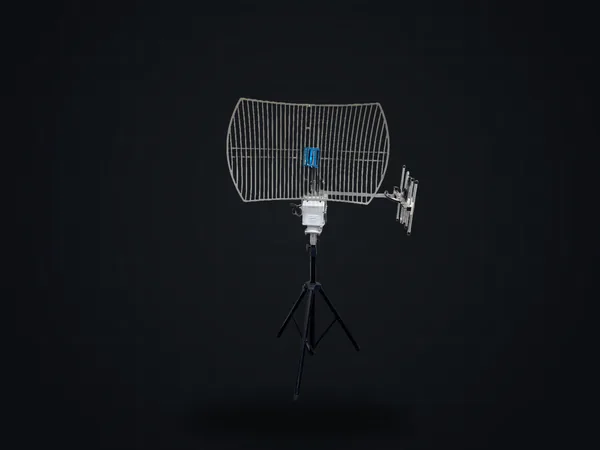
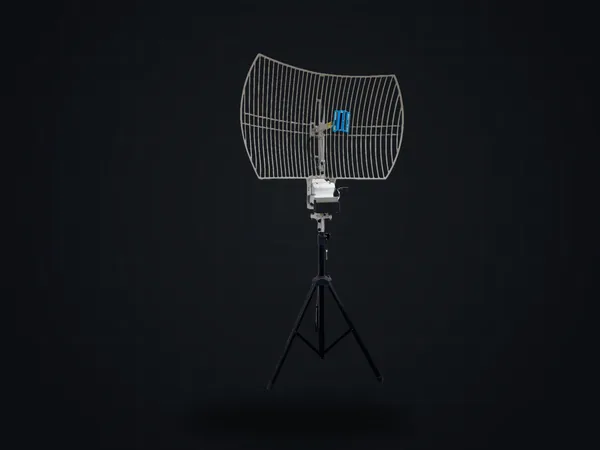
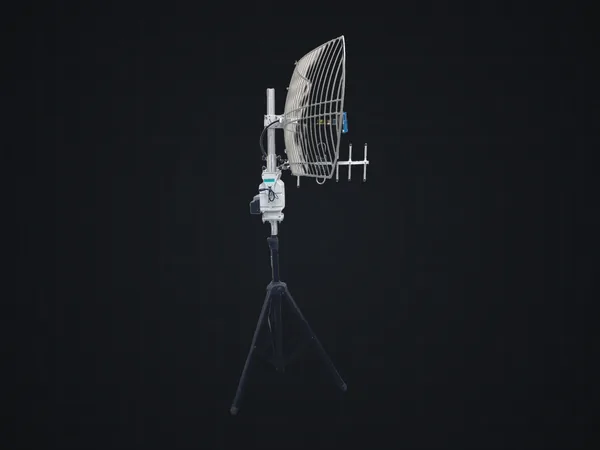
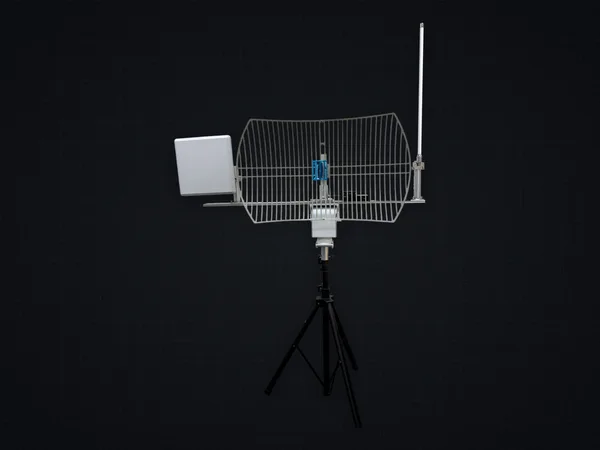
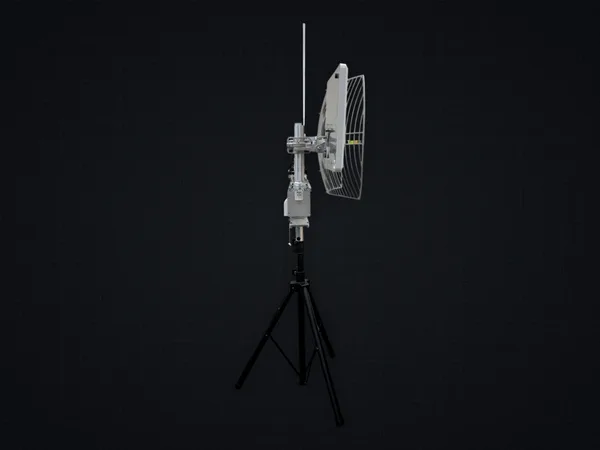
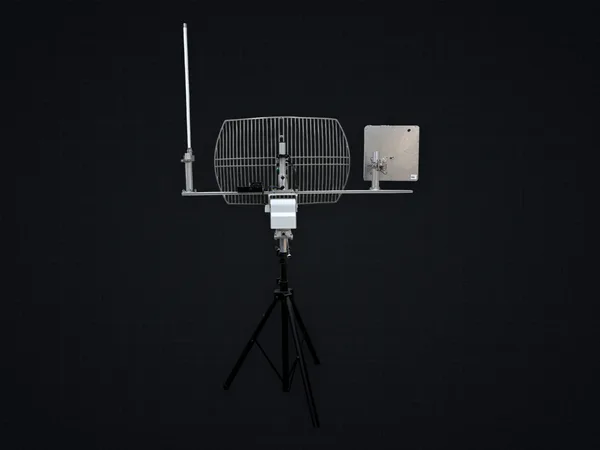
HAT-110 to antena śledząca do stacji naziemnej: odczytuje pakiety MAVLink z oddalonego drona lub USV i automatycznie naprowadza się w azymuciei elewacji,z maksymalnym zasięgiem śledzenia powyżej 300 km, ciągłym obrotem 0–360°, elewacją 0–90° i udźwigiem anteny ponad 10 kg. Wbudowane wyznaczanie północy oparte na RTK upraszcza rozstawienie i utrzymuje dokładność śledzenia nawet z mobilnej stacji naziemnej, we współpracy z radiostacjamiFV-800i ETL-210A. Płytkę sterującą projektuje i buduje HiDes na Tajwanie. HAT-110 jest zgodny z NDAA: bez podzespołów wyprodukowanych w ChRLi bez części od firm wymienionych w sekcji 889.
[ Film produktowy ]
Sama znajduje północ. Sama się nakierowuje.
Rozstawienie o świcie na falochronie, północ wyznaczona przez dwuantenowe RTK, śledzenie VTOL od startu; trzy anteny porównane przy tym samym wzmacniaczu 8 W; dalej bezzałogowa łódź na morzu, pojazd na zboczu, przekaźnik na szczycie łączący operatora w ukryciu przez EOA-130, łódź skręcająca pod anteną, przelot satelity niskoorbitalnego i nieniszczące kierunkowe przeciwdziałanie dronom. Na koniec mechanizm od środka: łańcuch dostaw bez ChRL, montaż i testy na Tajwanie.
[ Zasięg ]
300+ km zawdzięcza się antenie
Gdy radio ma wzmacniacz 8 W, o zasięgu decyduje antena naziemna: ponad 40 kmz dookólną, ponad 70 kmz panelowąi 300+ km, gdy HAT-110 stale kieruje antenę kierunkową na statek powietrzny.
8 W PA
Dipol dookólny 5 dBi
>40 km
Antena panelowa
>70 km
Automatyczne śledzenie HAT-110
300+ km
Zasięg w linii wzroku (km)
0100200300
Według karty katalogowej FV-800 / HAT-110, PA 8 W, linia wzroku. Rzeczywisty zasięg zależy od terenu, ustawienia anten i warunków radiowych.
[ Śledzenie automatyczne ]
Cel się przemieszcza. Antena za nim podąża.
Łącze dalekiego zasięgu opiera się na antenie kierunkowej, więc ruchomy cel trzeba stale odnajdywać na nowo. HAT-110 odczytuje pakiety MAVLink z oddalonego bezzałogowca i sam się ustawia — obrót 0–360° bez ograniczeń, elewacja 0–90°, bez udziału operatora.
Azymut
17.0°
Elewacja
22.0°
Stan
Namierzony
Pokazano 92° / 360°·Obrót 32°/s
Cel
Elewacja
0°30°60°90°22°
[ Rozstawienie ]
Wbudowane RTK wyznacza północ. Bez ręcznego ustawiania.
Antena śledząca musi wiedzieć, w którą stronę jest zwrócona, zanim zacznie się obracać. HAT-110 pobiera ten kurs z wbudowanego RTK, więc nie trzeba ręcznie ustawiać jej na północ. Śledzenie rusza, gdy obie strony mają ustaloną pozycję — GPS stacji naziemnej pokazuje „Fixed”, a GPS drona „3D Fixed” — i operator naciśnie „Start Tracking”. Odniesienie pochodzi z satelitów,a niez platformy, więc śledzenie pozostaje dokładne także ze stacji naziemnej na pojeździe albo na łodzi.
Północ geograficzna NOś platformy Azymut anteny 300°Przeciągnij uchwyt, aby obrócić antenę
Widok z góry: północ, oś platformy i azymut anteny są wzajemnie niezależne
[ System ]
Antena to jeden koniec łącza
HAT-110 utrzymuje antenę stacji naziemnej skierowaną na pojazd. Samo łącze prowadzi FV-800 albo ETL-210A: antena czyta MAVLink i decyduje, gdzie celować, a radiostacja przenosi obraz i dane. Razem tworzą jedno łącze dalekiego zasięgu.
Wszystko, co się obraca, jedzie na głowicy: wyszukiwacz północy RTK, sterownik i samo radio. Poniżej złącza obrotowego jest tylko jedno złącze — Ethernet i 24 V DC — więc żaden kabel RF nie musi przez nie przechodzić. Sterownik kieruje głowicą na podstawie MAVLink przekazywanego przez stację naziemną.
Wyszukiwacz północy RTK2 × antena GNSS
SterownikIP 192.168.3.22
Głowica pan / tilt360° · 0–90°
Radionp. moduł naziemny FV-800
Antena
Część obrotowa
Część stała
Do stacji naziemnejEthernet + 24 V DCjedno złącze 12-pin
5 V DCEthernet24 V DCEthernet24 V DCRF
Wyszukiwacz północy RTK2 × antena GNSS
Antena
SterownikIP 192.168.3.22
Radionp. moduł naziemny FV-800
Głowica pan / tilt360° · 0–90°
Część obrotowa
Część stała
Do stacji naziemnejEthernet + 24 V DCjedno złącze 12-pin
Ethernet
Zasilanie DC
RF
Przerysowano ze schematu systemu w instrukcji instalacji HAT-110.
Złącze głowicy, widok od czoła
01Ethernet TX+
02Ethernet TX−
0324 V
04Ethernet RX+
05Ethernet RX−
0624 V
0724 V
08—
09GND
10GND
11—
12GND
12-pin, gniazdo · kwadratowy kołnierz 29 mm · 4 × otwór Ø3.4 mm w rozstawie23 mm.
MAVLink
Stacja naziemna przekazuje MAVLink z kontrolera lotu do sterownika.
Port UDP 14550, ustawiany w Mission Planner lub QGroundControl.
Sterownik odczytuje pozycję statku powietrznego i obraca głowicę.
Sterowanie HTTP
Start / stop śledzenia
Powrót do pozycji bazowej
Ręczne dosuwanie
Ustawienie pozycji
Kompensacja przesunięcia wysokości
Status w JSON
/set_ethernet.cgi?rtk_offset=<mm>&uav_offset=<mm>
Przesunięcia w mm, gdy RTK GNSS głowicy i GNSS statku powietrznego różnią się co do wysokości.
HAT-110
Specyfikacja
Cechy systemu
01Odczytuje pakiety MAVLink; automatyczne naprowadzanie w azymuciei elewacji
02Wbudowane automatyczne wyznaczanie północy z RTK — rozstawienie z mobilnych stacji naziemnych
03Protokoły sterownika MAVLink / UDP / HTTP
04Napęd na silnikach krokowych (Oriental Motor, Japonia)
Flagowe dwukierunkowe łącze szerokopasmowe dalekiego zasięgu z transparentnymi interfejsami Ethernet i UART — 300+ kmw linii wzroku ze wzmacniaczem 8 Wi anteną śledzącą.