HAT-110
自動追蹤天線
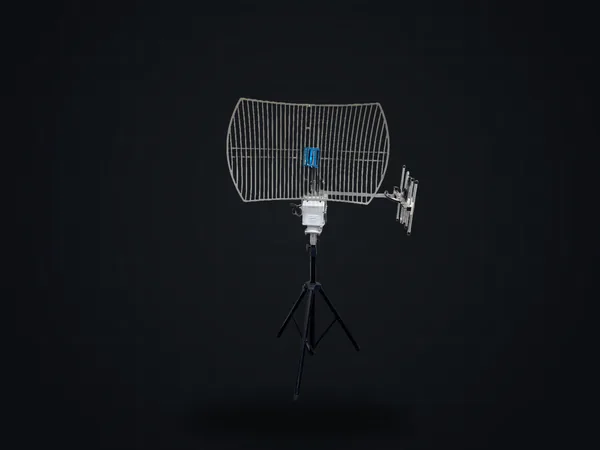
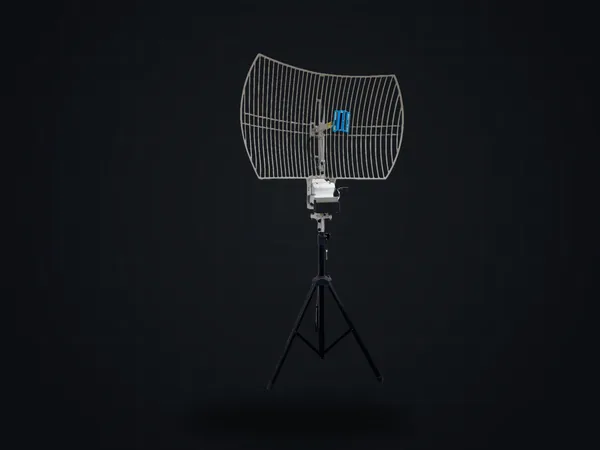
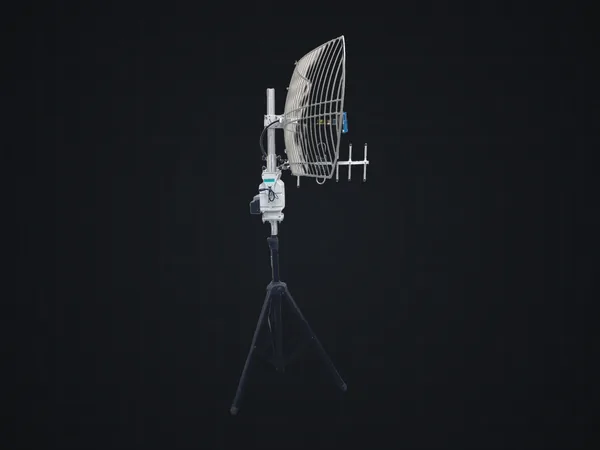
HAT-110 是地面站自動追蹤天線,解析遠端 UAV/USV 的 MAVLink 封包自動調整方位與俯仰,最大追蹤距離超過 300 公里,水平 0–360° 連續旋轉、俯仰 0–90°,天線酬載最大 10 公斤。內建 RTK 自動尋北簡化部署,即使地面站架設於移動載具上也能精準追蹤,與 FV-800、ETL-210A 通訊機協同運作。控制板由和迪科技於台灣設計製造。
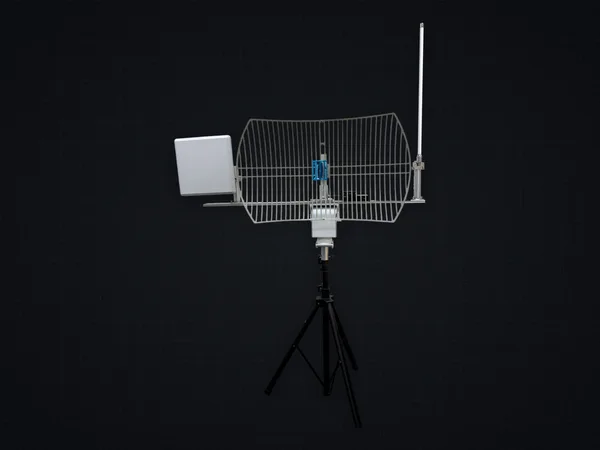
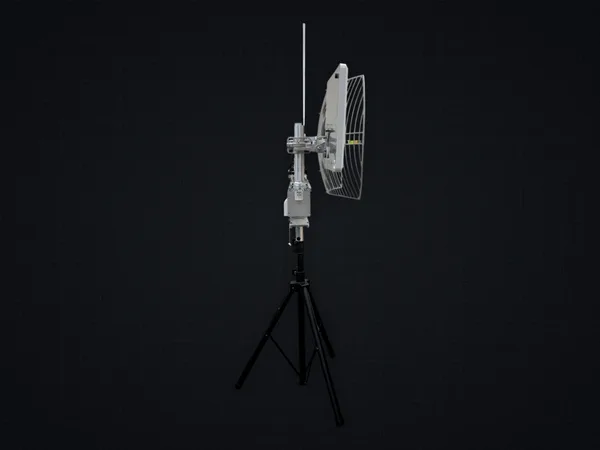
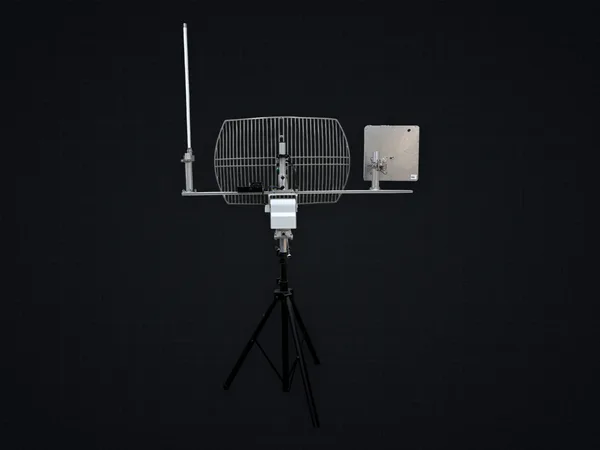
1/6
- 最大追蹤距離
- >300 km
- 連續水平旋轉
- 360°
- 最大天線酬載
- 10 kg
- 自動尋北
- RTK
系統特色
- 01 解析 MAVLink 封包,自動追瞄方位與俯仰
- 02 內建 RTK 自動尋北,行動地面站可即架即用
- 03 MAVLink / UDP / HTTP 控制協定
- 04 日本 Oriental Motor 步進馬達驅動系統
[ 通訊距離 ]
300+ 公里,來自天線
通訊機搭配 8 W 功率放大器時,地面端的天線決定了距離:全向天線 40 公里以上、平板天線 70 公里以上;由 HAT-110 持續把指向天線對準載具,就是 300+ 公里。
8 W PA
- 5 dBi 全向偶極
- >40 km
- 平板天線
- >70 km
- HAT-110 自動追蹤
- 300+ km
[ 自動追瞄 ]
目標在動,天線跟著動
長距離鏈路仰賴指向性天線,目標一旦移動就得重新對準。HAT-110 解析遠端 UAV/USV 的 MAVLink 封包,自動調整方位與俯仰——水平 0–360° 連續旋轉、俯仰 0–90°,全程無需人工介入。
- 方位
- 17.0°
- 俯仰
- 22.0°
- 狀態
- 鎖定


[ 部署 ]
內建 RTK 尋北,不必人工對北
追蹤天線要知道自己朝向哪裡,才談得上追瞄。HAT-110 由內建 RTK 取得方位基準,不需人工對北。地面站 GPS 顯示「Fixed」、無人機 GPS 達到「3D Fixed」後,按下「Start Tracking」即開始追蹤。基準來自衛星而非平台本身,因此地面站設在車輛或船艇上也能精準追蹤。


[ 系統搭配 ]
天線是鏈路的一端
HAT-110 負責把地面站的天線持續指向載具。空中端與地面端的通訊由 FV-800 或 ETL-210A 承擔——天線解析 MAVLink 決定指向,通訊機負責影像與資料。三者搭配即為一組完整的長距離鏈路。

- 空中端
- FV-800 / ETL-210A
- 影像與 C2 資料

- 地面端
- HAT-110 + ETL-210A
- 追蹤天線+通訊機
[ 整合 ]
往下只要一條線
會轉動的東西都裝在轉向機上:RTK 尋北、控制盒,以及通訊機本身。旋轉接頭以下只有一個接頭——乙太網路加 24 V DC——射頻線不必穿過旋轉部。控制盒依地面站轉發過來的 MAVLink 轉向。
轉動部
固定部
接往地面站乙太網路+24 V DC一個 12 pin 接頭
5 V DC乙太網路24 V DC乙太網路24 V DCRF轉動部
固定部
接往地面站乙太網路+24 V DC一個 12 pin 接頭
- 乙太網路
- 直流電源
- 射頻
依 HAT-110 安裝手冊系統方塊圖重繪。
轉向機接頭(正面)
- 01 網路 TX+
- 02 網路 TX−
- 03 24 V
- 04 網路 RX+
- 05 網路 RX−
- 06 24 V
- 07 24 V
- 08 —
- 09 GND
- 10 GND
- 11 —
- 12 GND
12 pin 母座 · 29 mm 方形法蘭 · 4 × Ø3.4 mm 孔,孔距 23 mm。
MAVLink
- 地面站將飛控的 MAVLink 轉發給控制盒。
- UDP 埠 14550,在 Mission Planner 或 QGroundControl 設定。
- 控制盒解析飛機位置並轉動轉向機。
HTTP 控制
- 開始/停止追蹤
- 回到原點
- 手動微調
- 設定位置
- 高度偏差補償
- JSON 狀態
/set_ethernet.cgi?rtk_offset=<mm>&uav_offset=<mm> 補償值以 mm 為單位,用於轉向機 RTK GNSS 與飛機 GNSS 的高度讀數不一致時。
HAT-110
技術規格
追蹤性能
- 涵蓋範圍
- 水平 0–360° 連續 · 俯仰 0–90°
- 轉速
- Pan >25°/s · tilt >15°/s
- 最大追蹤距離
- > 300 km
- 最大酬載
- 10 kg
- 扭矩
- > 3 kgf·m
電氣、機構與環境
- 介面
- RJ-45(4 pin)· 電源 4 pin(至 3 A)· 備用 4 pin
- 電源
-
- 供電 24 V DC
- 峰值 2.21 A
- 保持 0.69 A
- 方位轉動 1.23 A
- 俯仰轉動 1.70 A
- 雙軸同時 2.31 A (56 W)
- 重量
- < 7 kg(不含天線與腳架)
- 工作溫度
- −10 °C ~ 60 °C
外形尺寸(依天線配置)
- 60 cm 碟形
- 高 195–265 · 寬 80 · 深 65 cm
- 60 cm 碟形+八木
- 高 195–265 · 寬 80 · 深 75 cm
- 90 × 60 cm 柵格
- 高 200–270 · 寬 100 · 深 65 cm
- 90 × 60 cm 柵格+八木
- 高 200–270 · 寬 100 · 深 75 cm
通訊距離(8 W PA,LOS)
- 5 dBi 全向偶極天線
- >40 km
- 平板天線
- >70 km
- 自動追蹤天線
- 300+ km
https://hides.com.tw/products/hat-110/ · +886-2-2917-2417 · info@hides.com.tw